-
10-31 11:50...规划层不直接输出关节指令,只做高层空间推理和任务规划,通过API下发,本地控制栈翻译成关节动作。不过,王兴兴也表示,目前大模型已经能较好解决规划和导航,但真正动手操作时仍然容易出错。其核心瓶颈是AI模型的输入输出与真实机器人之间的对齐。比如传感器读数有偏差,关节响应有延迟,抓取力度、摩擦力、遮挡和光线变化都会带来误差。... 0
-
10-24 09:20...众多工业客户表现出更加务实的倾向,他们不再盲目追求概念,而是高度聚焦于解决方案的可落地性、工程交付能力以及可验证的ROI。如何打通智能与物理世界交互的"最后一毫米",让智能真正作用于产线,成为现场探讨的核心议题。末端具身龙头钧舵发布全栈工业具身产品面对行业痛点,钧舵机器人在本次工博会上给出了自己的答案。依托哈工大机器人... 0
-
10-24 02:40...就此展开对话。答案藏在人的身体里,更确切地说,是手指。没有哪条神经通路,能像连接食指与大脑的通路那样早早发育成熟,轻而易举地被调动起来。动作电位沿着神经纤维来回穿梭,指尖的触感,能在毫秒间传递至大脑。这就是为什么在屏幕上滑动、触碰、点按,对孩子来说轻而易举,而且有着难以抗拒的吸引力。海嫩与诺勒在书中点明了新媒体的触控世... 0
-
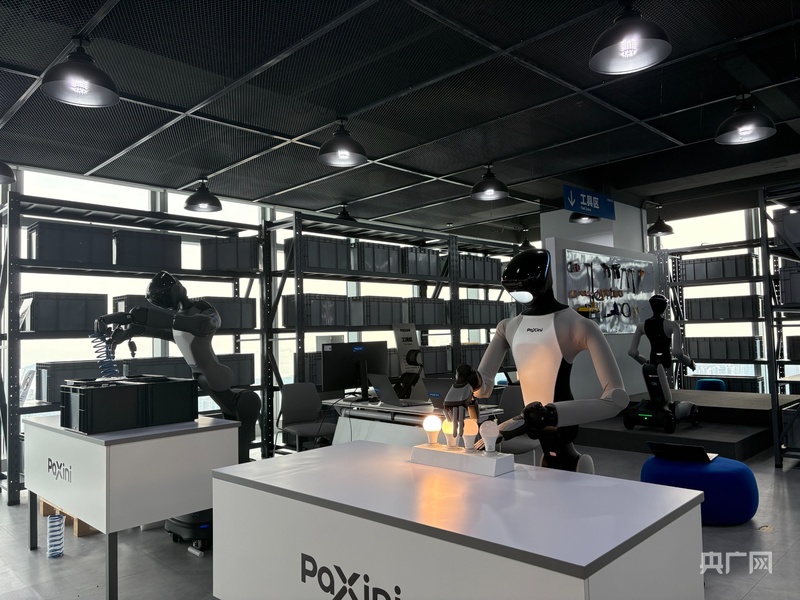
10-04 02:10...同时呈现以此为基点搭建的“全身力学套件”——覆盖指尖、手掌、皮肤、关节至足底,构建起行业领先的全域物理感知系统。展厅现场(央广网记者钟金秀摄)作为全球具身智能感知赛道的佼佼者,帕西尼在触觉传感器、灵巧手与本体、具身智能数据与算法等领域展现了领先行业的创新实力。过去一个月,帕西尼的战略进程明显提速:发布搭载GEN4FUS... 0
-
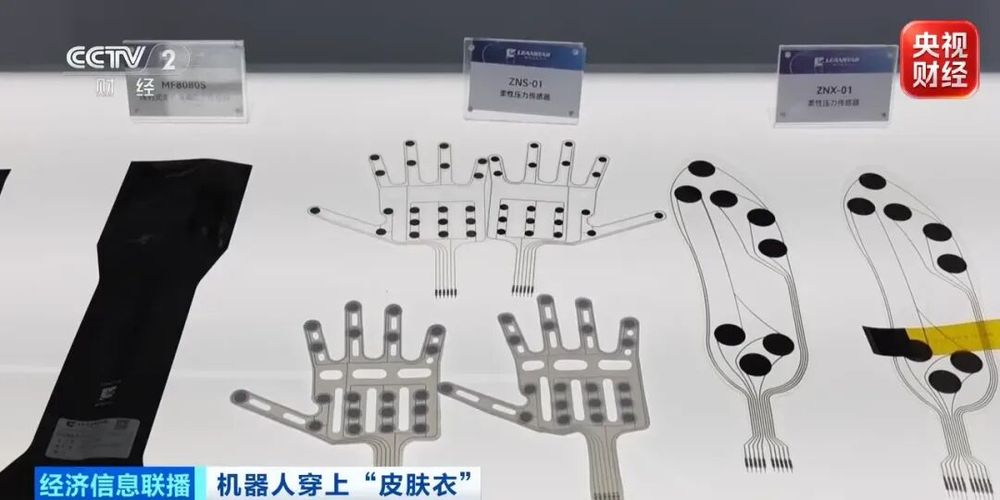
09-13 03:00...下游人形机器人整机销量持续攀升,直接带动配套皮肤需求爆发,仅今年6月,这家企业就斩获1.3万件仿生外皮订单。“机器人的外衣,看着和人类服装差不多,但核心要求完全不一样。”企业负责人梁勇介绍,机器人外衣的穿脱方式、关节适配性都是特殊设计。电子皮肤上线机器人实现人类级触感国内柔性传感企业也加速发力,让机器人从“有外皮”升级... 0
-
08-29 19:40...Moz1也可自主调整行进路线并重新定位目标。“对用户来说,有用、可靠是基础。”千寻智能市场总监郭怡然介绍,如今Moz1在任务理解、路径规划、动作执行和异常处理等环节进一步调优改善,“整理客厅”这一长程任务的综合效率较此前大幅提升。加速进化背后是底层技术的持续突破。在展台体验区,他山科技带来了一场特别的“桌面收纳挑战赛”... 0
-

-
08-29 18:10...并根据现场情况规划执行顺序和移动路径。演示过程中,即使工作人员临时调整脏衣篓位置,Moz1也可自主调整行进路线并重新定位目标。“对用户来说,有用、可靠是基础。”千寻智能市场总监郭怡然介绍,如今Moz1在任务理解、路径规划、动作执行和异常处理等环节进一步调优改善,“整理客厅”这一长程任务的综合效率较此前大幅提升。加速进化... 0
-
08-28 21:10...98%有触觉直接参与:抽取纸杯需要感知摩擦与阻力,高速搅拌需要随滑动、振动和受力变化调整握力,“倒杯不洒”则要随姿态和重心变化修正抓握。面向通用灵巧操作的全模态世界模型则负责判断任务如何继续。Sharpa机器人融合视觉、语言、触觉与力反馈,以及关节角、本体觉等自身状态,使机器人能够理解当前情况、判断执行结果并规划下一步... 0
-
08-28 18:40...公司预计类似芯片成本可以降低约20%。与此同时,激光雷达的分辨率还在继续向上抬升。今年年初,速腾聚创发布的业界首款车规级单片SPAD-SoC,可输出2160线图像级解析度,并计划将下一代产品推向大约4000线级别;禾赛同样给出了1080线、2160线和4320线的产品规划,并让激光雷达具备了感知物体色彩的能力。激光雷达... 0
-
08-28 12:10...清华大学深圳国际研究生院副教授丁文伯将传统力控和触觉智能的区别做了概括:前者可以告诉机器人“现在受到5牛顿的力”;后者则要进一步理解“这5牛顿意味着什么”,比如物体是不是要滑落、是否易碎,机器人应该保持力度还是立即松手。“从知道数值到理解含义,再到据此推理和行动,这正是从力控到触觉智能的跃迁。”马道林早期研究的外部接触... 2
-
08-27 23:20...为环境光变化,弱纹理场景下的机器人近场操作提供稳定识别。“皮肤”类分为视触觉与MEMS触觉产品,其中视触觉在架构上大幅简化光路结构,在降低算力需求的同时,实现传感器的极致小型化,可运用于灵巧手指尖等精细部位。MEMS触觉采用速腾聚创独有的MEMS技术与产业化能力,可在指腹等多个地方发挥作用,改善传统电子皮肤的漂移、迟滞... 14
-
08-27 18:10...我们将产品从激光雷达延伸到空间相机、触觉传感器和关节模组,用“眼睛、皮肤和肌肉”概括,就是补齐机器人完成真实任务所需要的关键能力。这些产品面向的是机器人本体和数据采集系统的共性需求,背后复用的是公司过去十多年积累的光学、芯片、MEMS、小型化电机、精密机电、可靠性和规模制造能力。我们不是把品类铺得越来越开,而是把能力收... 1
-
-
08-27 10:20...力分辨率每平方厘米0.01牛。这意味着,电子皮肤既能准确地摸出麻将牌的花色,也能感受到清风拂面的舒适。有了皮肤,如何适配机器人的双手?实现这个目标的最简单办法,就是做一副手套,将电子皮肤集成在手套外表面。这样,当机器人或人戴上手套,它就能感应抓取、移动等场景下的工作数据。研发手套也有曲折。起初,由于覆盖不同部位的皮肤间... 3
-
07-12 04:30...触觉反馈与运动功能缺一不可:前者感知力量、纹理、温度;后者精确控制关节与肢体运动。然而,如何将高分辨率触觉与复杂运动能力整合到机器手上,长久以来是机器人领域的巨大瓶颈。“人类手部的灵活性和适应性很大程度上归功于其密集的触觉传感能力,使我们能够精确感知与调整抓握过程。”论文第一作者、北京大学博士生赵秭杭介绍,“但在机器人... 8
-
07-12 03:50...他们研发的这款柔性导电皮肤不仅易于制造,还可以熔化并重新塑造为各种复杂形状。这项技术可以感知并处理多种物理输入,使机器人能够更有意义地与物理世界互动。这种新型机器人皮肤的解决方案是采用一种对不同触觉反应不同的单一传感器,这种技术被称为多模态感知。虽然从中分离出每种信号的来源具有一定挑战,但多模态材料更容易制造,也更坚固... 28
-
07-09 02:20...这只“手”有多厉害?它手掌表面70%的区域都覆盖着高分辨率触觉传感器,空间分辨率可以达到0.1毫米,相当于每平方厘米就有1万个触觉像素,这比目前市面上其他机器人灵巧手的感知能力要强很多。除了触觉灵敏,科研团队还给仿生灵巧手装上了“智慧大脑”,一种能模仿人类抓取习惯的新算法。以往机器人在进行抓取任务时,只能逐个拿取物品;... 2
-
06-26 23:50...在2025天津夏季达沃斯论坛天津展区,一系列“津牌”科技展品吸引了全球目光,引得参会者纷纷驻足体验。全球首款“多维触觉+AI(人工智能)视觉”双模态灵巧手尤为引人注目,单手就集成了1140个多维触觉传感单元,能实时解析接触面的材质、温度和纹理。一套集成了全国产自主知识产权的无创脑机交互系统也引发围观,其神经信号采集精度... 46
-
06-24 13:10...对于需要完成精巧操作的机器人,尤其对于配备“灵巧手”的人形机器人而言,触觉的重要性不言而喻。过去,业界普遍依赖视觉主导的操作方案,因为视觉是人工智能领域发展较早且数据积累最丰富的模态,以视觉为核心的技术长期占据主流。最近这几年,触觉与视觉融合的技术路线优势逐渐显现。实践表明,触觉在机器人操作中能发挥关键作用。即使仅依靠... 42
-
-
06-20 11:20...不仅包含智能终端巨头、汽车领域头部企业、人工智能领军企业、高端芯片制造商等多个关键领域产业资本押注,也包含多家大型著名财务投资机构。众多产业与资本争相注资,既充分印证了帕西尼触觉传感技术在多个高端应用场景的巨大潜力,也凸显出头部资本对其在具身智能前沿赛道整体战略布局的认可与信心。据了解,帕西尼专注于6D霍尔阵列式多维触... 5
-
06-20 11:00...北京机器人产业发展投资基金由京国瑞和首程控股旗下首程资本联合管理。墨现科技专注于触觉传感器领域,为各种应用场景提供高适应性柔性压力传感器解决方案。公司通过原理创新、工艺改进、技术突破的方式在传感器领域提供更多的解决方案。目前,墨现科技已在消费、医疗康养、工业及汽车等大量场景中实现应用,此外,其研发的电子皮肤技术还在机器... 4
-
06-17 19:20...联合科研团队首次在保持机械手完整运动能力的前提下,实现机器人手掌表面70%区域的高分辨率触觉覆盖,使机器人能像人类一样通过触觉反馈进行精确操作和适应性抓取。赵秭杭介绍,F-TACHand的高分辨率触觉传感器空间分辨率达0.1毫米,相当于每平方厘米约有10000个触觉像素,远超目前商用机器人手的触觉感知能力。巧妙设计实现... 10
-
06-15 23:00...创新性地将17个高分辨率触觉传感器以6种不同配置集成于掌中。更巧妙的是,这些传感器身兼双职:既是敏锐的感知神经,也是支撑的骨骼结构。这种一体化设计,让F-TACHand在保持灵活运动的同时,首次实现了前所未有的广域触觉覆盖。没有丰富触觉反馈的传统机器手,在复杂多变的环境中往往捉襟见肘。F-TACHand的突破在于它像人... 6
-
-


-
本页Url:
-
2026-10-31-19:46 GMT . 添加到桌面浏览更方便.
-

